 TBSD60
 BSD120
 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
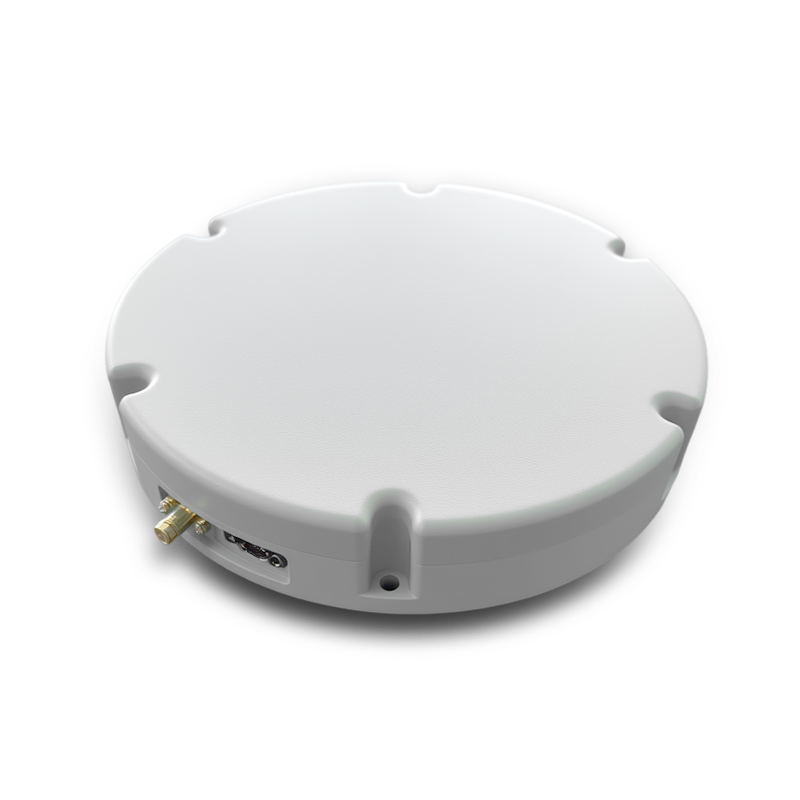 SLA-8B1L1-165
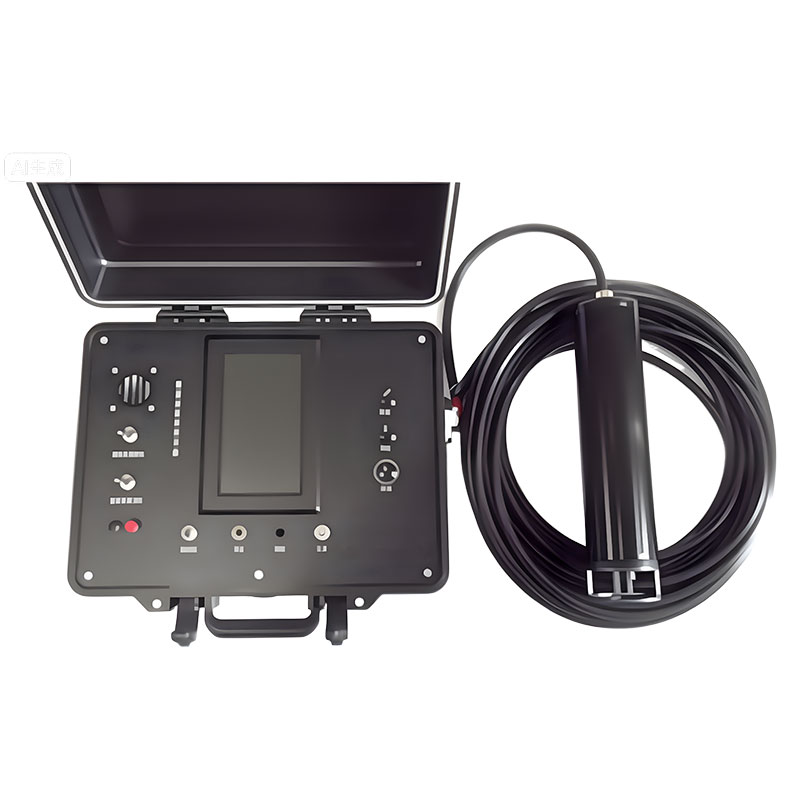 101 선박 장착 위치 결정
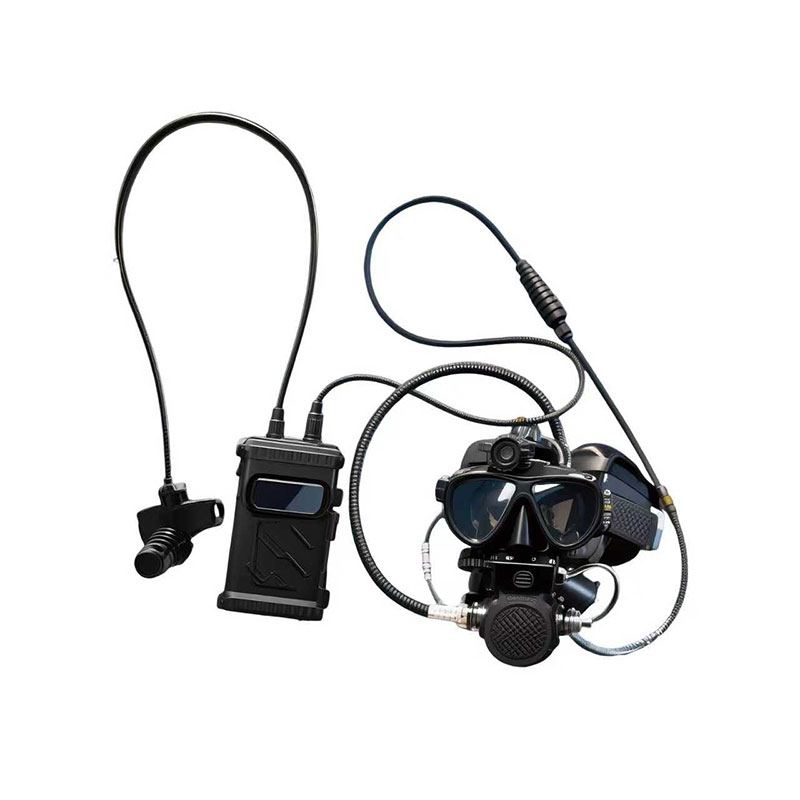 102 음향 통신
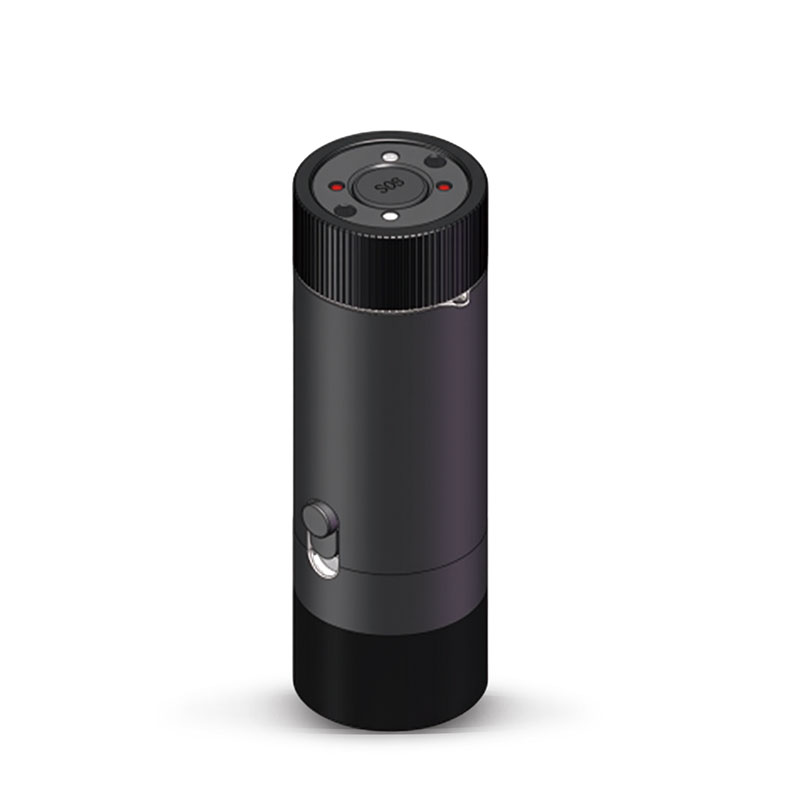 103 추적 및 위치 파악
 104 다이버 내비게이션 시스템
 105 침입 탐지 소나
 106 배송 위치 표시기
 SLLR3000
 SLLR905
 SLLD25
 108IMU
 150미터
 500MH
 160미터
 170미터
 SLFC-70
 SLAF280
 MR360


지상 무인 광산 검사 시스템을 위한 아이소크탄트 안개 기반 INS
배경 과제
역사적으로 지하 광산 및 터널에서의 수동 검사 작업은 심각한 사고와 인명 피해로 이어졌습니다. 광산 및 터널 검사 임무는 매설된 지뢰, 구조물의 불안정성, 협소한 공간, 시야 불량, GNSS 신호 수신 불가 환경 등 극심한 작업 위험에 노출시킵니다.
당사의 고객사인 토공 및 광산 장비 분야의 선도적인 제조업체는 어둡고 협소한 지하 환경에서 검사 작업을 수행할 수 있는 원격 조종 무인 지상 차량(UGV)의 설계 및 개발에 착수했습니다. 터널 구조물 내부에서는 GNSS 신호가 약하거나, 부분적으로 차단되거나, 신호 손실 및 물리적 장애물로 인해 완전히 수신되지 않는 경우가 빈번합니다.

요구 사항은 다음과 같은 기능을 갖춘 자율 무인 지상 차량(UGV)을 배치하는 것이었습니다.
GNSS 신호가 차단된 환경에서의 정밀 위치 측정
차량 제어를 위한 안정적인 실시간 방향 설정
정확한 지리 참조
위험 지역에서 사람의 개입 없이도 신뢰할 수 있는 내비게이션이 가능합니다.
점검 경로 전반에 걸쳐 운반체의 안정성을 확보하기 위해 위치, 항법 및 시간(PNT) 데이터와 실시간 자세(롤, 피치, 헤딩) 정보를 중단 없이 제공하는 핵심 센서 솔루션이 필요했습니다. 이 솔루션은 지상 시스템에서 현장 검증을 거쳤으며, GNSS 장애 발생 시 드리프트가 최소화되고, 열악한 환경에서도 견딜 수 있도록 견고하게 설계되었으며, 비용 효율성 또한 유지해야 했습니다.
이다옥탄트 I관성항법시스템 — 핵심 역량

임무 데이터는 실시간 모니터링 및 임무 후 분석을 위해 운용자 스테이션으로 전송됩니다.
무인 지상 차량(UGV) 제어 시스템에는 위치, 속도 및 자세 데이터가 지속적으로 제공되어 안정적인 자율 주행과 비디오 및 이미지의 정확한 지리 참조가 가능합니다.
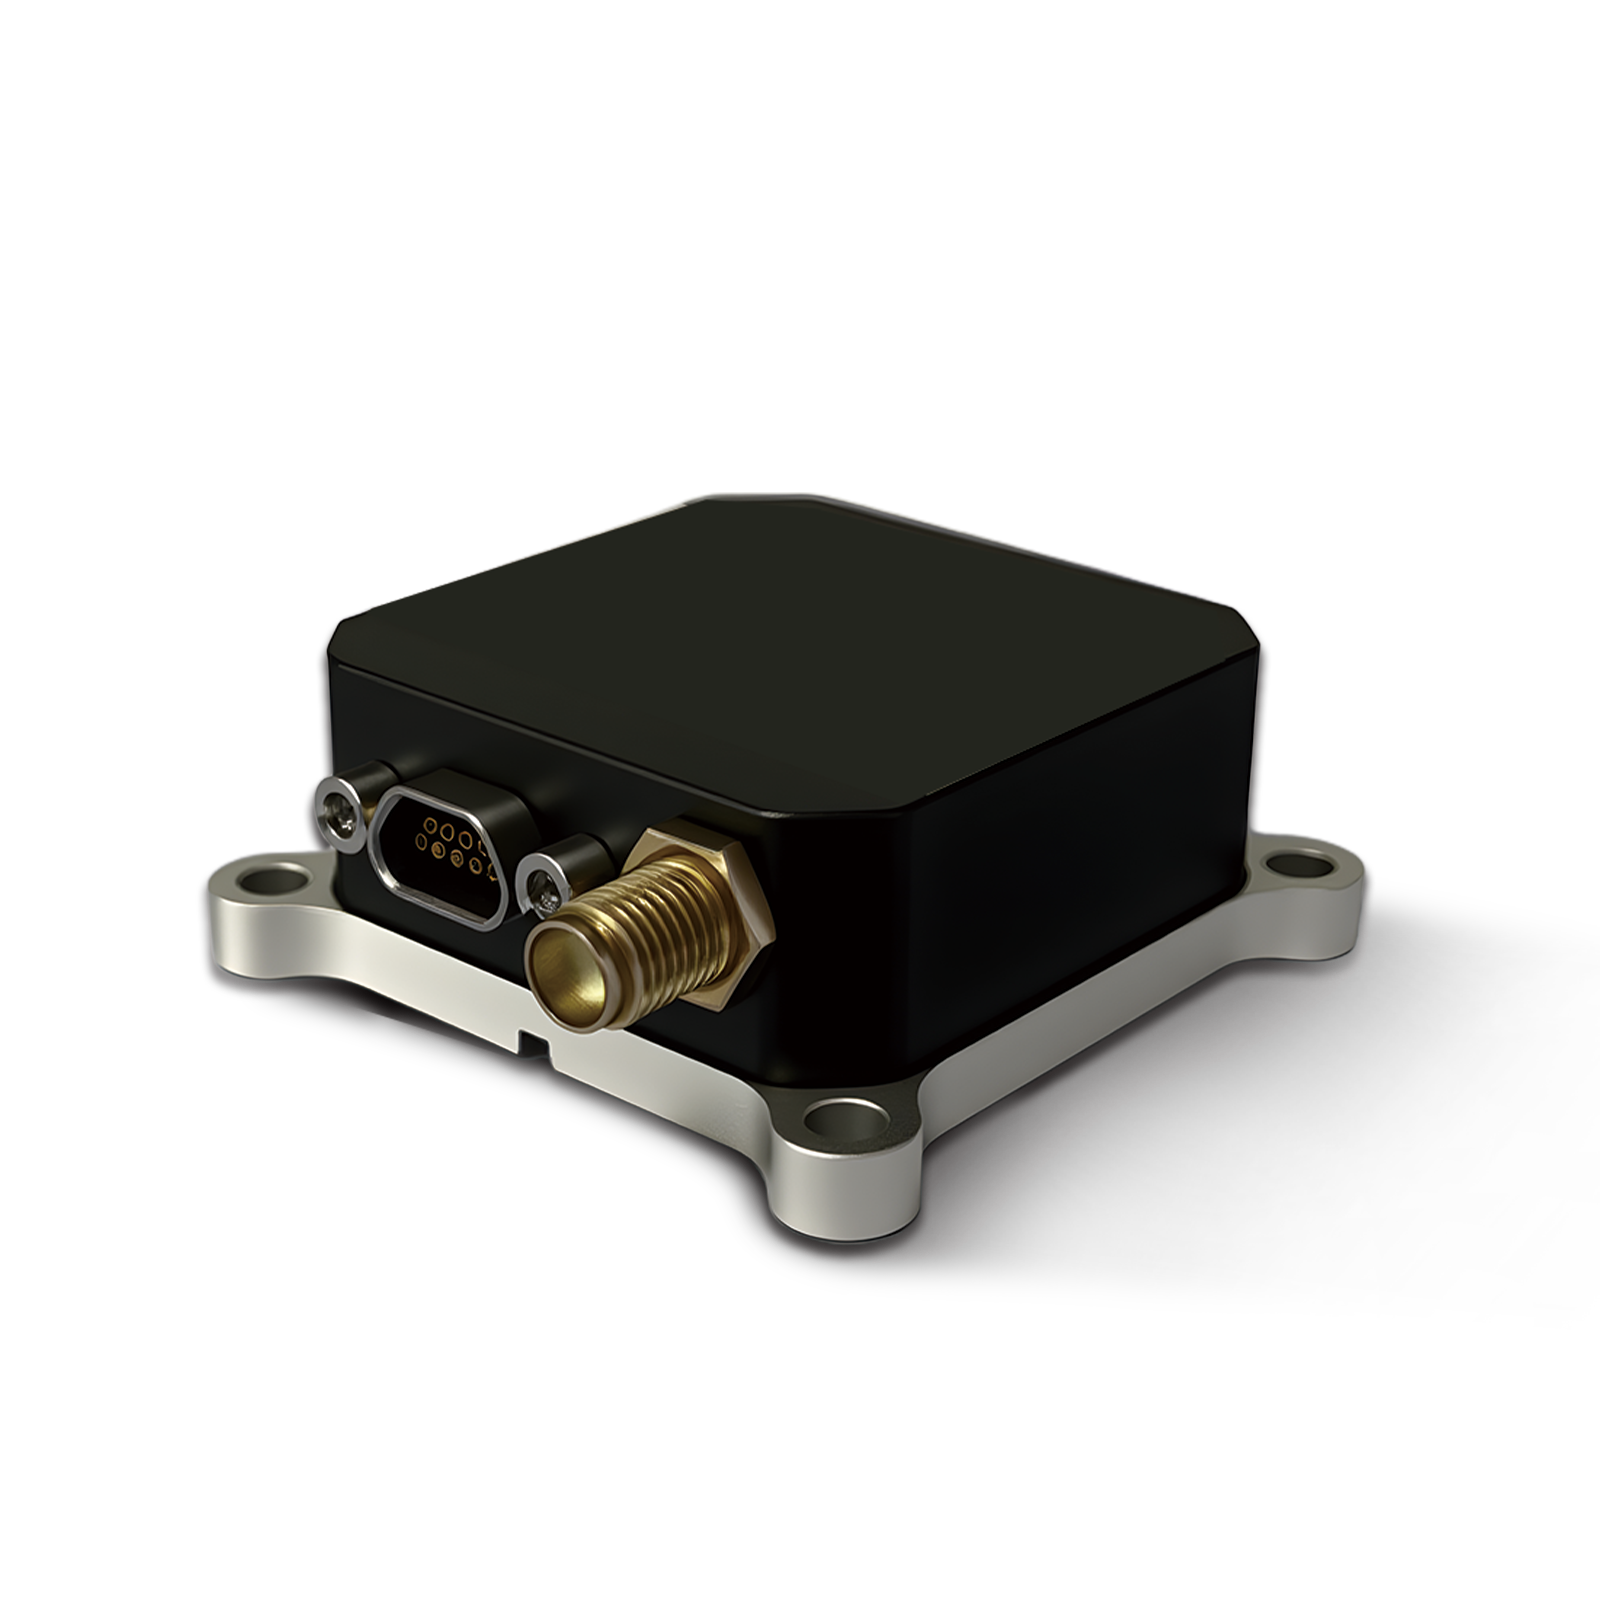
UGV 제어 시스템에는 확실한 실시간 PNT 데이터가 제공되며, 운영자는 이를 통합하기 위해 ISOCTANT 관성 센싱 시스템을 사용합니다.

운영상 영향
ISOCTANT 관성항법시스템(INS)은 위험한 검사 지역에서 완전 자율 작업을 가능하게 하여 현장 인력의 필요성을 없애고 작업 안전성을 크게 향상시키며 인명 피해 위험을 최소화합니다. GNSS 신호가 차단되거나 저하된 환경에서도 안정적인 항법 성능을 제공하도록 설계된 이 시스템은 높은 신뢰성과 안정성을 유지하는 것으로 입증되었습니다. 이러한 특징은 ISOCTANT가 까다롭고 극한 환경에서 작동하는 무인 지상 차량(UGV) 및 자율 시스템을 위한 핵심 임무 항법 솔루션임을 보여줍니다.
본 사례 연구는 자율 및 안전 필수 애플리케이션을 위한 고성능 FOG 기반 관성 항법 시스템을 자체 개발 및 제공하기 위한 포세이돈 관성 항법 시스템 통합 역량을 강조합니다.
ISOCTANT 관성항법시스템(INS)은 GNSS 신호가 차단된 환경에서 안정적인 항법이 요구되는 국방, 국경 안보 및 산업 자동화 임무를 지원하는 무인 광산 검사 차량에 적합한 견고하고 현장 적용이 용이하며 비용 효율적인 솔루션임이 입증되었습니다.